آزمایش پهپاد رهگیر FPV پرسرعت: چه تغییراتی در سرعت 300–400 km/h رخ میدهد
چرا پهپادهای رهگیر FPV با سرعت 300-400 km/h به آزمایش تونل باد نیاز دارند: تراکمپذیری نوک ملخ، قانون مکعب توان پسا، بارهای سازهای، و دلیل ناکارآمدی آرایههای فن.
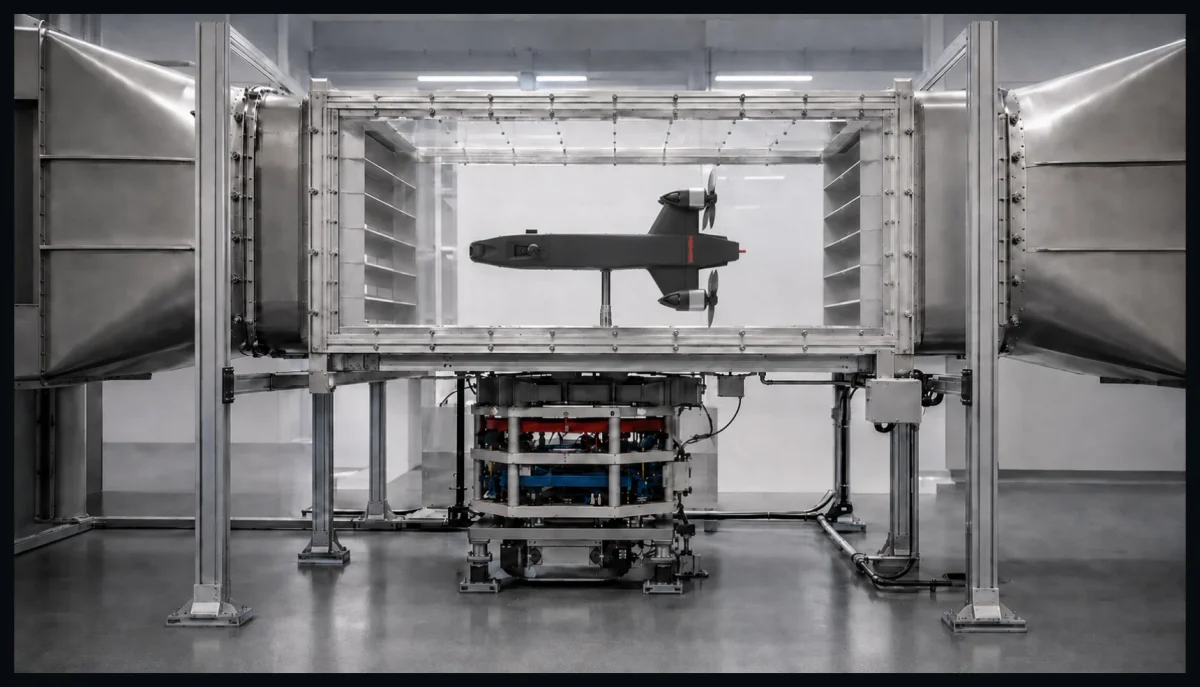
سیصد تا چهارصد کیلومتر بر ساعت به عنوان محدوده سرعتی به نظر میرسد که تا شروع پدیدههای جالب آیرودینامیکی فاصله زیادی دارد — به طور قابلتوجهی کمتر از سرعت صوت، و کاملاً در محدودهای که هر کتاب درسی آن را «جریان تراکمناپذیر با سرعت پایین» مینامد. برای بدنه پهپاد به طور کلی این موضوع صادق است. اما برای ملخی که در جلوی آن میچرخد، اینطور نیست.
آزمایش پهپادهای فوقسریع FPV به این دلیل وجود دارد که سریعترین بخش در حال رشد پهپادهای کوچک روتوری — پهپادهای مسابقهای و به طور فزایندهای پهپادهای رهگیر که برای رسیدن به سایر وسایل پرنده ساخته شدهاند — بیسروصدا از مرز مفروضاتی که توسعه سایر پهپادهای کوچک تاکنون بر آنها استوار بوده، عبور کرده است.
۱. نوک پره — جایی که «مادون صوت» دیگر ساده نیست
سرعت رو به جلوی پهپاد و سرعت نوک پره ملخ — دو عدد متفاوت هستند و دومی همیشه بزرگتر است، اغلب با اختلاف زیاد. ملخهای مسابقهای FPV معمولاً با سرعت ۲۵,۰۰۰–۵۰,۰۰۰+ دور در دقیقه (RPM) میچرخند و سریعترین پیکربندیها در حالت تمامگاز از ۶۰,۰۰۰ دور در دقیقه فراتر میروند.
بیایید یک ملخ مسابقهای معمولی ۵ اینچی (قطر ۱۲۷ mm، شعاع پره ۶۳.۵ mm) را در ۵۰,۰۰۰ دور در دقیقه در نظر بگیریم: سرعت نوک پره تنها ناشی از چرخش به حدود ۳۳۰ m/s میرسد — در محدوده چند درصدی سرعت صوت در سطح دریا. سرعت خود وسیله پرنده یعنی ۳۰۰–۴۰۰ km/h (۸۳–۱۱۱ m/s) را به آن اضافه کنید که مستقیماً با سمت پیشرونده دیسک جمع میشود، همانطور که در هر روتوری در پرواز افقی اتفاق میافتد — و جریان محلی که نوک پره پیشرونده در واقعیت با آن مواجه میشود، در بدترین حالت میتواند از عدد ماخ ۱ فراتر رود و در بهترین حالت همچنان عمیقاً در ناحیه گذرصوتی (ترانسونیک) قرار میگیرد.
این موضوع مهم است، زیرا راندمان ملخ با افزایش عدد ماخ محلی در محدوده گذرصوتی به آرامی کاهش نمییابد — بلکه به شدت افت میکند، در یک اثر آیرودینامیکی کاملاً شناختهشده که در طراحی هر ملخ یا روتوری آشناست: تشکیل امواج ضربهای روی پره، افزایش شدید مقاومت (درگ) و افزایش ناگهانی صدا، که همگی در چند سانتیمتر انتهایی پره متمرکز شدهاند که برای رژیم جریانی بسیار ملایمتری طراحی شدهاند.
۲. مقاومت آیرودینامیکی دیگر مانند سرعتهای تفریحی مقیاسبندی نمیشود
توان مورد نیاز برای غلبه بر مقاومت آیرودینامیکی با مکعب سرعت افزایش مییابد. با تغییر از سرعت آرام ۱۰۰ km/h به ۴۰۰ km/h — یعنی ۴ برابر شدن سرعت — توان لازم تنها برای غلبه بر مقاومت، حتی پیش از در نظر گرفتن سایر وظایف سیستم پیشرانه، ۶۴ برابر میشود. تمام مفروضات طراحی که در سرعتهای پهپادهای نقشهبرداری یا تحویل بار کار میکردند — اندازه موتور، نرخ تخلیه (C-rating) باتری، حاشیه حرارتی، بارهای سازهای محاسبهشده برای سرعت پرواز «عادی» — برای نقطه کاملاً متفاوتی روی این منحنی ساخته شده بودند.
پلتفرمهای نقشهبرداری و باری، که هنوز هم بخش عمدهای از توسعه FPV را هدف قرار میدهند، در سرعت ۰–۱۰۰ km/h پرواز میکنند. در این لبه از منحنی، مقاومت آیرودینامیکی — یک نگرانی ثانویه پس از وزن و راندمان هاور (ایستایی) است. اما در سرعت ۳۰۰–۴۰۰ km/h، این موضوع به دغدغه اصلی تبدیل میشود.
۳. بارها با مربع سرعت افزایش مییابند، روی سازهای که برای آن طراحی نشده است
فشار دینامیکی — کمیتی که بارهای آیرودینامیکی روی فریم، بازوها و کانوپی (پوشش) را تعیین میکند — با مربع سرعت افزایش مییابد. یک بدنه مسابقهای که از پلاستیک چاپ سهبعدی و کربن به منظور حداقل وزن ساخته شده است، نه برای حاشیه تحمل بار، در سرعت ۴۰۰ km/h تقریباً ۱۶ برابر بار آیرودینامیکی بیشتری نسبت به سرعت ۱۰۰ km/h تجربه میکند. این بار بر روی بازوها، پایههای موتور و کانوپی وارد میشود که بهینهسازی شدهاند تا حد امکان سبک باشند، نه اینکه شرایط باری را تحمل کنند که چهار برابر بیشتر از سرعتی است که پلتفرم اصلاً در زمان طراحی برای آن آزمایش شده است.
کسانی که در حال حاضر در این محدوده فعالیت میکنند، با در نظر گرفتن کل بدنه به عنوان یک مسئله آیرودینامیکی، و نه فقط سیستم پیشرانه، به این موضوع پاسخ میدهند. رکورد فعلی گینس برای سرعت کوادکوپتر — ۶۵۷.۵۹ km/h، که با دستگاهی ساختهشده برای همین منظور و مجهز به ملخهای ۶ اینچی، موتورهای تقویتشده ۹۰۰ kV و بدنهای که به صورت یکپارچه با چاپگر سهبعدی ساخته شده، ثبت شده است — با شکل بیرونی توسعه یافته است که در شبیهسازی آیرودینامیکی دقیقاً به منظور کاهش مقاومت بهینهسازی شده است، نه فقط برای داشتن ظاهری سریع.
۴. چرا این بخش به صورت تجاری وجود دارد و نه فقط برای ثبت رکورد
بارزترین محرک واقعی، بخش دفاعی است: پهپادهای رهگیر FPV اوکراینی که برای رسیدن به پهپادهای شناسایی و انهدام آنها ساخته شدهاند، به طور علنی سرعتهایی در حدود ۳۲۵ km/h را گزارش دادهاند. منطق ساده است: یک پلتفرم شناسایی معمولی که با سرعت حدود ۱۱۰ km/h کروز میکند و حداکثر سرعت آن حدود ۱۵۰ km/h است، باید پیش از اتمام باتری رهگیر به آن برسد، و هر km/h سرعت اضافی رهگیر مستقیماً زمان این تعقیب را کاهش میدهد. این یک سرگرمی خاص نیست — بلکه یک دستهبندی فعال و به سرعت در حال توسعه با الزامات عملکردی سختگیرانه در پشت آن است.
۵. چرا آرایه فنها از نظر فیزیکی نمیتواند این بخش را آزمایش کند
سقف تجاری آرایه فنها حدود ۵۸ m/s، تقریباً ۲۰۹ km/h است — حتی با نصب بخش انقباض (همگرا) که جریان را متمرکز میکند. این مقدار کمی بیشتر از نیمی از سرعتی است که یک رهگیر در ۳۰۰–۴۰۰ km/h به آن نیاز دارد. مسئله این نیست که آرایه ارزانتر است یا توانایی کمتری دارد؛ بالاتر از حدود ۲۰۰ km/h این اصلاً یک گزینه نیست. تونل باد مدار بسته (بازچرخشی) که برای تحمل فشار دینامیکی بالا در یک بخش تست کوچک و با جریان یکنواخت و باکیفیت طراحی شده است، تنها کلاس از بسترهای آزمایشی است که به این محدوده سرعت با کیفیت جریانی کافی برای دادههای قابل استفاده دست مییابد.
۶. یک کمپین آزمایشی در این سرعت واقعاً به چه چیزی نیاز دارد
- ترازوهایی که برای بار طراحی شدهاند، نه فقط برای وزن. بدنه مسابقهای سبک است، اما بارهای آیرودینامیکی روی آن در ۴۰۰ km/h سبک نیستند؛ ترازوها و پایهها به حاشیهای برای فشار دینامیکی نیاز دارند، نه فقط برای وزن استاتیک.
- نقشه مشخصات ملخ در سرعت واقعی پرواز، نه برونیابی شده از بستر آزمایش. اثرات ضریب پیشروی و تراکمپذیری در نوک پرهها تنها زمانی خود را نشان میدهند که ملخ واقعاً در جریان ۳۰۰–۴۰۰ km/h قرار گیرد، چیزی که یک استند تست تراست روی میز نمیتواند آن را بازتولید کند.
- پایش وضعیت سازه و ارتعاش به موازات دادههای نیرو. در چنین فشار دینامیکی، فلاتر (لرزش آیروالاستیک) بازو و کانوپی — یک خرابی واقعی است، نه تئوری، و باید با ابزار دقیق در برنامه آزمایش گنجانده شود، نه اینکه پس از شکستن قطعه متوجه آن شویم.
- پایش دما و جریان در توان بالای طولانیمدت. جریمه ۶۴ برابری در توان هنگام تغییر از ۱۰۰ به ۴۰۰ km/h باید به جایی منتقل شود، و محدودیتهای حرارتی موتور و کنترلکننده سرعت (ESC) اغلب به سقف عملی برای سرعت پایدار تبدیل میشوند، نه فقط خود آیرودینامیک به تنهایی.
- گامهای سرعتی به اندازه کافی کوچک برای گرفتن «زانوی» تراکمپذیری ، نه نقاط پراکندهای که در بین آنها دقیقاً همان سرعتی که راندمان ملخ شروع به افت شدید میکند، از قلم بیفتد.
۷. این برای برنامه شما چه معنایی دارد
سرعت هدف و کلاس ملخ را به ما بگویید — ما بخش تست و بسته ابزار دقیق را برای این محدوده سرعت طراحی خواهیم کرد، نه اینکه آن را از یک بستر آزمایشی طراحیشده برای پلتفرمهای کندتر اقتباس کنیم. مطالب مرتبط:
ژنراتورهای باد آرایه فن در برابر تونلهای باد مدار بستهو
استندهای تست تراست ملخ.
منابع و یادداشتها
- محدودههای دور در دقیقه (RPM) ملخهای مسابقهای FPV (۲۵,۰۰۰–۵۰,۰۰۰ دور در دقیقه در حالت عادی، ۳۵,۰۰۰–۶۰,۰۰۰+ دور در دقیقه در حالت تمامگاز برای ملخهای مسابقهای ۵ اینچی): How Fast Do Drone Propellers Spin? RPM Ranges Explained, DroneNestle.
- سرعت نوک پره در ۵۰,۰۰۰ دور در دقیقه برای ملخ ۵ اینچی (۱۲۷ mm)، که به صورت شعاع × سرعت زاویهای در برابر سرعت صوت در سطح دریا (~۳۴۰ m/s) محاسبه شده است؛ این یک محاسبه تشریحی اختصاصی TunnelTech بر اساس ارقام دور در دقیقه ذکر شده در بالا است، نه نقل قولی از یک نشریه.
- مفروضات مدلسازی آیرودینامیکی (تراست و گشتاور مقاومت متناسب با مربع دور در دقیقه هستند) که در سرعتهای مسابقهای دیگر کارایی ندارند، و اثرات در نظر گرفته نشده (مقاومت خطی روتور، نیروی برآی دینامیکی، تعامل روتور-روتور و روتور-بدنه، مقاومت آیرودینامیکی بدنه): Hanover, D., Loquercio, A., Bauersfeld, L., Romero, A., Penicka, R., Song, Y., Cioffi, G., Kaufmann, E., Scaramuzza, D., «Autonomous Drone Racing: A Survey», IEEE Transactions on Robotics, جلد ۴۰، ۲۰۲۴ (arXiv:2301.01755)، که در آن ذکر شده است سرعتها و شتابهای مسابقهای «از ۸۰ km/h و 4g فراتر میروند».
- رکورد فعلی جهانی گینس برای سرعت کوادکوپتر (۶۵۷.۵۹ km/h، Peregreen V4، Luke و Mike Bell)، جزئیات فنی (ملخهای ۶ اینچی، موتورهای ۹۰۰ kV، بدنه کاملاً چاپ سهبعدی شده، بهینهسازی شکل آیرودینامیکی در شبیهسازی): «Watch: World's fastest drone hits 408 mph to reclaim speed record», New Atlas.
- رکورد سرعت پهپاد رهگیر FPV اوکراینی (حدود ۳۲۵ km/h، Wild Hornets، اعلام شده در سپتامبر ۲۰۲۴) و توجیه عملیاتی در برابر پهپادهای شناسایی که با سرعت حدود ۱۱۰ km/h کروز میکنند و حداکثر سرعت آنها حدود ۱۵۰ km/h است: Defence Express, «325 km/h: While Ukraine Breaks New Speed Record For Armed FPV Drone...».
- سقف سرعت تجاری آرایه فنها (~۵۸ m/s / ~۲۰۹ km/h با بخش انقباض) با مقاله منتشر شده ما که آرایههای فن و تونلهای باد مدار بسته را مقایسه میکند، مطابقت دارد.
- توصیههای مربوط به روش آزمایش (ترازوهای تحت بار، پایش وضعیت سازه و ارتعاش، ابزارهای اندازهگیری دما، تفکیکپذیری گام سرعت) — رویه مهندسی TunnelTech است.
درخواست مشاوره
آزمایش پهپادهای پرسرعت FPV را با مهندسان ما در میان بگذارید