בדיקת רחפני יירוט FPV במהירות גבוהה: מה משתנה ב-300–400 km/h
מדוע רחפני יירוט FPV במהירות 300-400 km/h זקוקים לבדיקות מנהרת רוח: דחיסות בקצות הלהבים, הספק גרר לפי חוק החזקה השלישית, עומסים מבניים, ומדוע מערכי מאווררים אינם מספקים את המענה הדרוש.
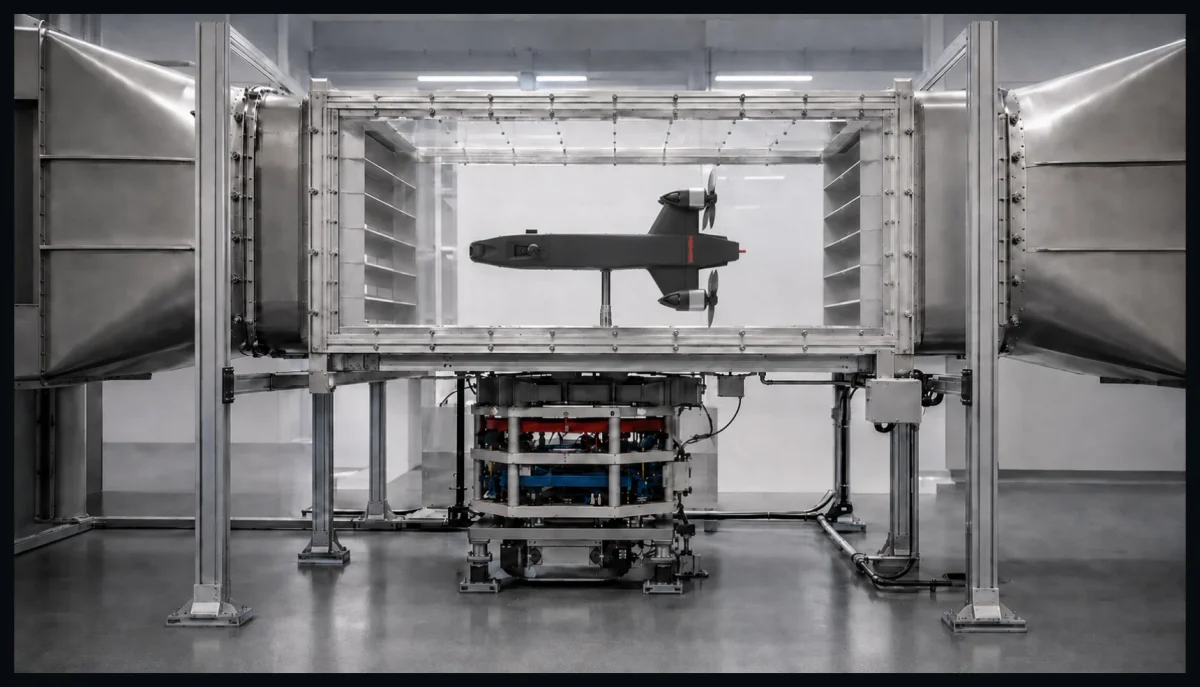
שלוש מאות עד ארבע מאות קילומטרים בשעה נשמעים כמו טווח מהירויות עם מרווח גדול לפני שמתחיל משהו מעניין מבחינה אווירודינמית — הרבה מתחת למהירות הקול, בבטחה בתוך הטריטוריה שכל ספר לימוד מכנה "זרימה בלתי דחיסה במהירות נמוכה". עבור שלדת הרחפן כולה, זה בדרך כלל נכון. עבור המדחף המסתובב בחזית, זה ממש לא.
בדיקות רחפני FPV מהירים במיוחד קיימות מכיוון שהפלח הצומח ביותר של כטב"מים רוטוריים קטנים — רחפני מרוץ, ויותר ויותר, רחפני יירוט שנבנו כדי להשיג כלים אחרים — חרג בשקט מגבולות ההנחות שעליהן עדיין נשען שאר פיתוח הרחפנים הקטנים.
1. קצה הלהב — המקום שבו "תת-קולי" מפסיק להיות פשוט
המהירות הקדמית של הרחפן ומהירות קצה להב המדחף הם שני מספרים שונים, והשני תמיד גדול יותר, לרוב בפער ניכר. מדחפי FPV למרוצים מסתובבים בדרך כלל ב-25,000–50,000+ סל"ד , והכלים המהירים ביותר עוברים את ה-60,000 סל"ד במצערת מלאה.
ניקח לדוגמה מדחף מרוצים טיפוסי בגודל 5 אינץ' (קוטר 127 mm, רדיוס להב 63.5 mm) ב-50,000 סל"ד: מהירות קצה הלהב מהסיבוב בלבד מגיעה לכ-330 m/s — בטווח של אחוזים בודדים ממהירות הקול בגובה פני הים. הוסיפו את המהירות העצמית של הכלי, 300–400 km/h (83–111 m/s), המתווספת ישירות לצד המתקדם של הדיסקה, כמו בכל רוטור בטיסה אופקית — והזרימה המקומית שקצה הלהב המתקדם חווה בפועל, במקרה הגרוע ביותר, עשויה לעבור את מאך 1, ובמקרה הטוב עדיין נמצאת עמוק באזור העבר-קולי (טרנס-סוני).
זה חשוב, מכיוון שיעילות המדחף אינה יורדת בהדרגה ככל שמספר המאך המקומי עולה דרך הטווח העבר-קולי — היא קורסת, באפקט אווירודינמי מוכר היטב בכל תכנון של מדחף או רוטור: היווצרות גלי הלם על הלהב, עלייה חדה בגרר ועלייה פתאומית ברעש, הכל מרוכז בסנטימטרים האחרונים של הלהב, שתוכננו למשטר זרימה מתון בהרבה.
2. הגרר כבר לא מתנהג כמו במהירויות של תחביב
ההספק הנדרש להתגברות על הגרר האווירודינמי גדל בחזקה שלישית של המהירות. מעבר מ-100 km/h רגועים ל-400 km/h משמעותו עלייה של פי 4 במהירות, ועלייה בהספק הנדרש רק כדי להתגבר על הגרר, עוד לפני כל שאר הפעולות של מערכת ההנעה — פי 64 . כל הנחות התכנון שעבדו במהירויות של רחפני צילום או משלוחים — גודל המנוע, דירוג C של הסוללה, מרווח תרמי, עומסים מבניים המחושבים למהירות טיסה "רגילה" — נבנו עבור נקודה שונה לחלוטין על העקומה הזו.
פלטפורמות צילום ומשא, שאליהן עדיין מכוון רוב פיתוח ה-FPV, טסות ב-0–100 km/h. בקצה הזה של העקומה, הגרר האווירודינמי הוא דאגה משנית לעומת המשקל ויעילות הריחוף. ב-300–400 km/h, היא הופכת לעיקרית.
3. העומסים גדלים בריבוע המהירות, על מבנה שלא תוכנן לכך
הלחץ הדינמי — הגודל שקובע את העומסים האווירודינמיים על השלדה, הזרועות והחופה — גדל בריבוע המהירות. שלדת מרוץ, הבנויה מפלסטיק מודפס בתלת-ממד וקרבון למען משקל מינימלי ולא למען מרווח עומס, חווה ב-400 km/h עומס אווירודינמי גדול פי 16 בערך מאשר ב-100 km/h. העומס הזה מופעל על הזרועות, תושבות המנועים והחופה, שעברו אופטימיזציה להיות קלים ככל שהשלדה מאפשרת, ולא כדי לעמוד במקרה עומס הגבוה פי ארבעה מהמהירות שעבורה הפלטפורמה נבדקה בכלל במהלך התכנון.
אלה שכבר פועלים בקצה הטווח הזה מגיבים לכך על ידי התייחסות לשלדה כולה כאל אתגר אווירודינמי, ולא רק למערכת ההנעה. שיא גינס הנוכחי למהירות רחפן — 657.59 km/h, שנקבע על ידי כלי שנבנה במיוחד עם מדחפי 6 אינץ', מנועים מחוזקים של 900 kV וגוף שהודפס בתלת-ממד כחלק אחד שלם — פותח עם צורה חיצונית שעברה אופטימיזציה בסימולציה אווירודינמית בדיוק כדי להפחית את הגרר, ולא רק כדי להיראות מהיר.
4. מדוע הפלח הזה קיים מסחרית, ולא רק כניסיון לשבירת שיא
המניע הממשי והברור ביותר הוא ביטחוני: רחפני יירוט FPV אוקראיניים, שנבנו כדי להשיג ולהשמיד רחפני סיור, דיווחו פומבית על מהירויות של כ-325 km/h. ההיגיון ישיר: פלטפורמת סיור טיפוסית, המשייטת בכ-110 km/h עם מהירות מרבית של כ-150 km/h, חייבת להיתפס לפני שלמיירט תיגמר הסוללה, וכל km/h נוסף במהירות המיירט מקצר ישירות את המרדף הזה. זה אינו תחביב נישה — זוהי קטגוריה פעילה ומתפתחת במהירות עם דרישות ביצועים קפדניות מאחוריה.
5. מדוע מערך מאווררים אינו יכול פיזית לבדוק את הפלח הזה
התקרה המסחרית של מערך מאווררים היא כ-58 m/s, בערך 209 km/h — אפילו עם מקטע התכווצות מותקן, המרכז את הזרימה. זה קצת יותר מחצי ממה שמיירט צריך ב-300–400 km/h. העניין הוא לא שמערך מאווררים זול יותר או פחות מסוגל; מעל כ-200 km/h זו פשוט אינה אפשרות. מנהרת רוח במעגל סגור, המתוכננת לעמוד בלחץ דינמי גבוה במקטע ניסוי קטן עם תנאי זרימה מבוקרים היטב, היא סוג המתקנים היחיד שמגיע לטווח המהירויות הזה עם איכות זרימה מספקת לנתונים שמישים.
6. מה באמת דרוש לסדרת ניסויים במהירות הזו
- מאזן כוחות המתוכנן לעומס, ולא רק למשקל. שלדת מרוץ היא קלה, אך העומסים האווירודינמיים עליה ב-400 km/h — אינם קלים; מאזן הכוחות והתושבת זקוקים למרווח עבור הלחץ הדינמי, ולא רק עבור המשקל הסטטי.
- מפת ביצועי מדחף במהירות טיסה אמיתית, ולא באקסטרפולציה ממתקן בדיקה. השפעות יחס ההתקדמות והדחיסות בקצות הלהבים מופיעות רק כאשר המדחף נמצא בפועל בזרימה של 300–400 km/h, דבר שמתקן מדידת דחף שולחני אינו יכול לשחזר.
- ניטור מצב מבני ורעידות במקביל לנתוני הכוח. בלחץ דינמי כזה, רפרוף (flutter) של הזרוע והחופה הוא כשל אמיתי, לא תיאורטי, ויש לשלב אותו בתוכנית הניסויים באמצעות מכשור, ולא לגלות אותו בדיעבד לאחר שבירת החלק.
- ניטור טמפרטורה וזרם בהספק גבוה ממושך. הקנס של פי 64 בהספק במעבר מ-100 ל-400 km/h חייב ללכת לאנשהו, והגבולות התרמיים של המנוע והבקר הופכים לרוב לתקרה המעשית למהירות יציבה, ולא רק האווירודינמיקה כשלעצמה.
- מרווחי מהירות קטנים מספיק כדי לתפוס את "ברך" הדחיסות , ולא נקודות המרוחקות זו מזו, שביניהן עלולה לחמוק בדיוק המהירות שבה יעילות המדחף מתחילה לצנוח בחדות.
7. מה זה אומר עבור התוכנית שלכם
ספרו לנו מהי מהירות היעד וסוג המדחף — ואנו נתכנן את מקטע הניסוי וחבילת המכשור עבור טווח המהירויות הזה, ולא כהתאמה ממתקן שתוכנן לפלטפורמות איטיות יותר. חומרים קשורים:
מחוללי רוח במערך מאווררים מול מנהרות רוח במעגל סגורו-
עמדות בדיקה לדחף מדחפים.
מקורות והערות
- טווחי סל"ד של מדחפי FPV למרוצים (25,000–50,000 סל"ד במצב רגיל, 35,000–60,000+ סל"ד במצערת מלאה עבור מדחפי מרוץ 5 אינץ'): How Fast Do Drone Propellers Spin? RPM Ranges Explained, DroneNestle.
- מהירות קצה הלהב ב-50,000 סל"ד עבור מדחף 5 אינץ' (127 mm), המחושבת כרדיוס × מהירות זוויתית לעומת מהירות הקול בגובה פני הים (~340 m/s) — חישוב המחשה עצמאי של TunnelTech על סמך נתוני הסל"ד לעיל, ולא ציטוט מפרסום.
- הנחות מודלים אווירודינמיים (דחף ומומנט גרר פרופורציונליים לריבוע הסל"ד), שמפסיקות לעבוד במהירויות מרוץ, והשפעות שלא נלקחו בחשבון (גרר ליניארי של הרוטור, כוח עילוי דינמי, אינטראקציה רוטור-רוטור ורוטור-גוף, גרר אווירודינמי של הגוף): Hanover, D., Loquercio, A., Bauersfeld, L., Romero, A., Penicka, R., Song, Y., Cioffi, G., Kaufmann, E., Scaramuzza, D., "Autonomous Drone Racing: A Survey", IEEE Transactions on Robotics, כרך 40, 2024 (arXiv:2301.01755), שבו צוין כי מהירויות ותאוצות מרוץ "עולות על 80 km/h ו-4g".
- שיא גינס הנוכחי למהירות רחפן (657.59 km/h, Peregreen V4, Luke ו-Mike Bell), פרטים טכניים (מדחפי 6 אינץ', מנועי 900 kV, גוף מודפס בתלת-ממד כיחידה אחת, אופטימיזציה של הצורה האווירודינמית בסימולציה): "Watch: World's fastest drone hits 408 mph to reclaim speed record", New Atlas.
- שיא המהירות של רחפן יירוט FPV אוקראיני (כ-325 km/h, Wild Hornets, הוכרז בספטמבר 2024) וההצדקה המבצעית נגד רחפני סיור, המשייטים בכ-110 km/h עם מהירות מרבית של כ-150 km/h: Defence Express, "325 km/h: While Ukraine Breaks New Speed Record For Armed FPV Drone...".
- התקרה המסחרית של מהירות מערך מאווררים (~58 m/s / ~209 km/h עם מקטע התכווצות) תואמת למאמר שפרסמנו, המשווה בין מערכי מאווררים למנהרות רוח במעגל סגור.
- המלצות למתודולוגיית ניסויים (מאזניים לעומס, ניטור מצב מבני ורעידות, מכשור טמפרטורה, רזולוציית מרווחי מהירות) — הפרקטיקה ההנדסית של TunnelTech.
בקשת ייעוץ
שוחחו על בדיקות רחפני FPV מהירים עם המהנדסים שלנו