Testes de drones FPV ultrarrápidos: o que muda a 300–400 km/h
Por que drones FPV a 300–400 km/h precisam de um túnel de vento: compressibilidade nas pontas das pás, potência crescendo com o cubo da velocidade, cargas e por que uma matriz de ventiladores não é suficiente.
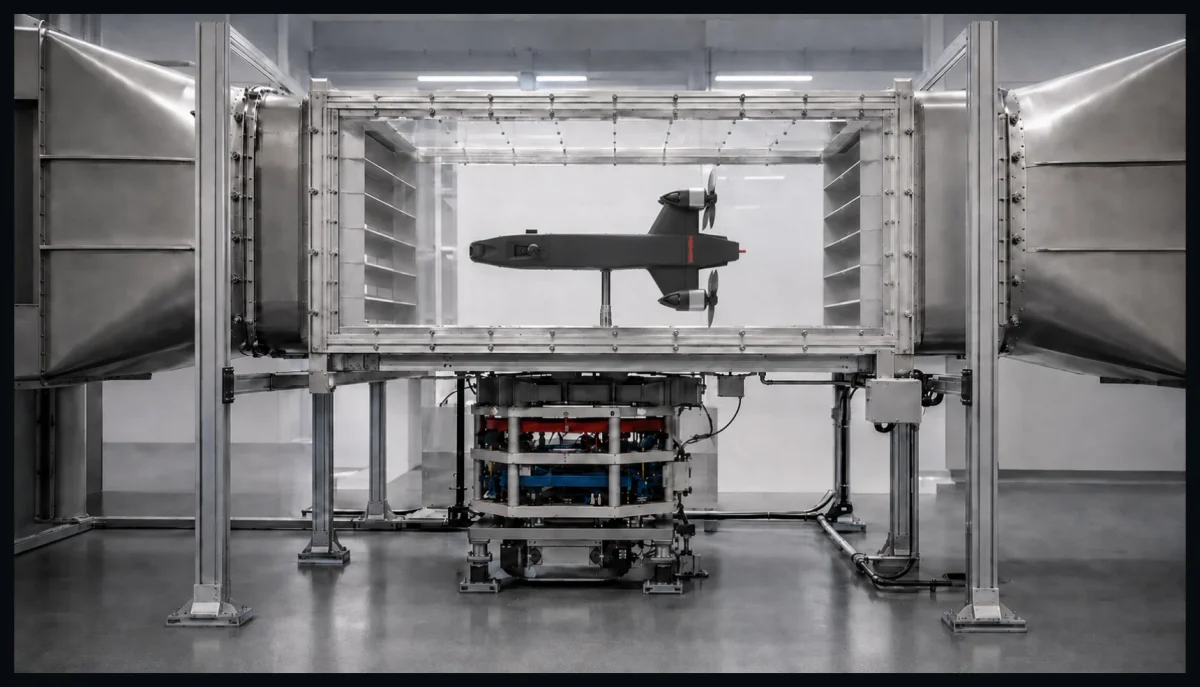
Trezentos a quatrocentos quilômetros por hora soam como uma faixa de velocidade com uma boa margem antes que algo aerodinamicamente interessante comece a acontecer — notavelmente abaixo da velocidade do som, firmemente dentro do território que qualquer livro didático chama de «escoamento incompressível de baixa velocidade». Para a estrutura do drone em si, isso é geralmente verdade. Mas para a hélice girando à sua frente, não.
Os testes de FPV ultrarrápidos existem porque o segmento de VANTs multirotores de pequeno porte que mais cresce — drones de corrida e, cada vez mais, drones interceptadores construídos para alcançar outras aeronaves — ultrapassou silenciosamente as premissas nas quais o restante do desenvolvimento de pequenos drones ainda se baseia.
1. A ponta da pá: onde o «subsônico» deixa de ser simples
A velocidade de avanço do drone e a velocidade da ponta da pá da hélice são dois números diferentes, e o segundo é sempre maior, frequentemente com uma ampla margem. As hélices de FPV de corrida geralmente giram a 25.000–50.000+ RPM , e as montagens mais rápidas ultrapassam 60.000 RPM em aceleração máxima.
Vamos calcular para uma hélice de corrida típica de 5 polegadas (diâmetro de 127 mm, raio da pá de 63,5 mm) a 50.000 RPM: a velocidade da ponta da pá apenas pela rotação chega a aproximadamente 330 m/s — a poucos pontos percentuais da velocidade do som ao nível do mar. Adicione a velocidade de avanço da aeronave de 300–400 km/h (83–111 m/s), que se soma diretamente ao lado de avanço do disco, como em qualquer rotor em voo horizontal — e o fluxo local que a ponta da pá em avanço realmente encontra pode, no pior dos casos, exceder Mach 1 e, no melhor dos casos, ainda estará profundamente na região transônica.
Isso é importante porque a eficiência da hélice não se degrada suavemente à medida que o número de Mach local aumenta na faixa transônica — ela despenca, em um efeito aerodinâmico bem conhecido e familiar a qualquer projeto de hélice ou rotor: a formação de ondas de choque na pá, um aumento acentuado no arrasto e um salto repentino no nível de ruído, tudo concentrado nos últimos centímetros da pá, que foram projetados para um regime de fluxo muito mais brando.
2. O arrasto não escala mais como nas velocidades de hobby
A potência necessária para superar o arrasto aerodinâmico cresce com o cubo da velocidade. Passar de tranquilos 100 km/h para 400 km/h representa um aumento de 4 vezes na velocidade, e um aumento na potência exigida apenas para superar o arrasto — antes mesmo de considerar o restante do trabalho do sistema de propulsão — de 64 vezes . Todas as premissas de projeto que funcionavam nas velocidades de drones de filmagem ou de entrega — tamanho do motor, taxa de descarga (C-rating) da bateria, margem térmica, cargas estruturais calculadas para uma velocidade de voo «normal» — foram estabelecidas para um ponto completamente diferente nessa curva.
As plataformas de filmagem e de carga, que ainda são o foco de grande parte do desenvolvimento de FPV, voam a 0–100 km/h. Nessa extremidade da curva, o arrasto aerodinâmico é uma preocupação secundária, ficando atrás do peso e da eficiência em voo pairado. A 300–400 km/h, ele se torna a principal.
3. As cargas crescem com o quadrado da velocidade, em uma estrutura não projetada para isso
A pressão dinâmica — a grandeza que determina as cargas aerodinâmicas no chassi, nos braços e na carenagem — cresce com o quadrado da velocidade. Uma estrutura de corrida, construída com plástico impresso em 3D e fibra de carbono visando o peso mínimo em vez de margem de carga, enfrenta a 400 km/h uma carga aerodinâmica cerca de 16 vezes maior do que a 100 km/h. Essa carga atua sobre os braços, suportes dos motores e carenagem, que foram otimizados para serem o mais leves possível dentro dos limites do chassi, e não para suportar um caso de carga quatro vezes superior à velocidade para a qual a plataforma foi testada durante o projeto.
Aqueles que já estão dominando essa faixa de velocidade respondem a isso tratando toda a estrutura como um problema aerodinâmico, e não apenas o sistema de propulsão. O atual recorde mundial do Guinness para a velocidade de um quadricóptero — 657,59 km/h, estabelecido por uma máquina construída especificamente para isso, com hélices de 6 polegadas, motores de 900 kV forçados e um corpo impresso em 3D em uma única peça — foi desenvolvido com uma forma externa otimizada em simulações aerodinâmicas especificamente para reduzir o arrasto, e não apenas para ter um visual rápido.
4. Por que esse segmento existe comercialmente, e não apenas para quebra de recordes
O impulsionador real mais evidente é o setor de defesa: drones interceptadores FPV ucranianos, construídos para alcançar e destruir drones de reconhecimento, relataram publicamente velocidades de cerca de 325 km/h. A lógica é direta: uma plataforma de reconhecimento típica, com velocidade de cruzeiro de aproximadamente 110 km/h e velocidade máxima de cerca de 150 km/h, precisa ser alcançada antes que a bateria do interceptador acabe, e cada km/h extra na velocidade do interceptador encurta diretamente essa perseguição. Este não é um nicho de hobby — é uma categoria ativa e em rápido desenvolvimento, respaldada por requisitos rigorosos de desempenho.
5. Por que uma matriz de ventiladores é fisicamente incapaz de testar esse segmento
O teto comercial de uma matriz de ventiladores é de cerca de 58 m/s, aproximadamente 209 km/h , mesmo com uma seção de contração instalada para concentrar o fluxo. Isso é pouco mais da metade do que um interceptador a 300–400 km/h necessita. Não se trata de a matriz ser mais barata ou menos capaz; acima de cerca de 200 km/h, ela simplesmente não é uma opção. Um túnel de vento de circuito fechado, projetado para suportar alta pressão dinâmica em uma seção de testes pequena e bem condicionada, é a única classe de bancada de testes capaz de atingir essa faixa de velocidade com a qualidade de fluxo suficiente para gerar dados utilizáveis.
6. O que uma campanha de testes realmente exige nessa velocidade
- Balanças projetadas para a carga, não apenas para o peso. A estrutura de corrida é leve, mas as cargas aerodinâmicas sobre ela a 400 km/h não são; as balanças e a fixação precisam de margem para a pressão dinâmica, e não apenas para o peso estático.
- Mapeamento de desempenho da hélice na velocidade real de voo, não extrapolado de uma bancada. Os efeitos da razão de avanço e da compressibilidade nas pontas das pás só se manifestam quando a hélice está realmente em um fluxo de 300–400 km/h, algo que uma bancada de tração de mesa não consegue reproduzir.
- Monitoramento estrutural e de vibração em paralelo aos dados de força. Com essa pressão dinâmica, o flutter do braço e da carenagem é uma falha real, não teórica, e deve ser incluído no plano de testes com instrumentação adequada, em vez de ser descoberto após a quebra da peça.
- Monitoramento de temperatura e corrente sob alta potência contínua. A penalidade de 64 vezes na potência ao passar de 100 para 400 km/h tem que ir para algum lugar, e os limites térmicos do motor e do ESC frequentemente se tornam o teto prático para a velocidade sustentada, e não apenas a aerodinâmica em si.
- Incrementos de velocidade suficientemente pequenos para capturar o «joelho» da compressibilidade , em vez de pontos esparsos entre os quais a exata velocidade onde a eficiência da hélice começa a cair drasticamente pode passar despercebida.
7. O que isso significa para o seu programa
Informe-nos a velocidade alvo e a classe da hélice — nós projetaremos a seção de testes e o pacote de instrumentação para essa faixa de velocidades, em vez de adaptar uma bancada projetada para plataformas mais lentas. Materiais relacionados:
вентиляторная матрица против замкнутой трубыe
стенды тяги винтомоторной группы.
Fontes e notas
- Faixas de RPM de hélices de FPV de corrida (25.000–50.000 RPM em regime normal, 35.000–60.000+ RPM em aceleração máxima para hélices de corrida de 5 polegadas): How Fast Do Drone Propellers Spin? RPM Ranges Explained, DroneNestle.
- A velocidade da ponta da pá a 50.000 RPM para uma hélice de 5 polegadas (127 mm), calculada como raio × velocidade angular em relação à velocidade do som ao nível do mar (~340 m/s), é um cálculo ilustrativo próprio da TunnelTech com base nos números de RPM citados acima, e não uma citação de publicação.
- Premissas de modelagem aerodinâmica (tração e momento de arrasto proporcionais ao quadrado da RPM) que deixam de funcionar em velocidades de corrida, e efeitos não contabilizados (arrasto linear do rotor, sustentação dinâmica, interação rotor-rotor e rotor-chassi, arrasto aerodinâmico do chassi): Hanover, D., Loquercio, A., Bauersfeld, L., Romero, A., Penicka, R., Song, Y., Cioffi, G., Kaufmann, E., Scaramuzza, D., «Autonomous Drone Racing: A Survey», IEEE Transactions on Robotics, vol. 40, 2024 (arXiv:2301.01755), onde é indicado que as velocidades e acelerações de corrida «excedem 80 km/h e 4g».
- Atual recorde mundial do Guinness para a velocidade de um quadricóptero (657,59 km/h, Peregreen V4, Luke e Mike Bell), detalhes técnicos (hélices de 6 polegadas, motores de 900 kV, corpo impresso em 3D em peça única, otimização da forma aerodinâmica em simulação): «Watch: World's fastest drone hits 408 mph to reclaim speed record», New Atlas.
- Recorde de velocidade de um drone interceptador FPV ucraniano (cerca de 325 km/h, Wild Hornets, anunciado em setembro de 2024) e justificativa operacional contra drones de reconhecimento com velocidade de cruzeiro de aproximadamente 110 km/h e velocidade máxima de cerca de 150 km/h: Defence Express, «325 km/h: While Ukraine Breaks New Speed Record For Armed FPV Drone...».
- O teto comercial de velocidade de uma matriz de ventiladores (~58 m/s / ~209 km/h com seção de contração) está alinhado com nosso artigo publicado que compara matrizes de ventiladores e túneis de vento de circuito fechado.
- Recomendações sobre a metodologia de testes (balanças para carga, monitoramento estrutural e de vibração, instrumentação de temperatura, resolução dos incrementos de velocidade) — prática de engenharia da TunnelTech.
Solicite uma consultoria
Discuta os testes de drones FPV de alta velocidade com nossos engenheiros