远程无人机空气动力学测试:固定翼MALE、HALE与VTOL
为什么远程固定翼无人机(MALE、HALE和VTOL)需要与小型旋翼飞行器截然不同的风洞测试方法,以及各个级别的决定因素是什么。
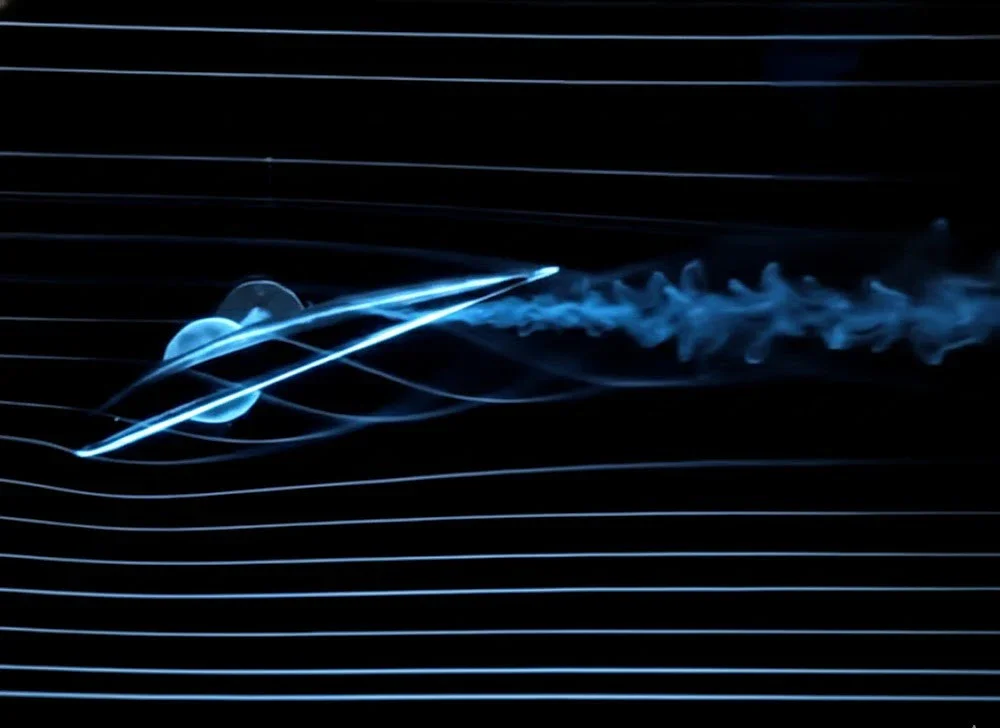
“无人机”(UAV)涵盖了两个截然不同的市场。一方面是多旋翼和小型FPV平台:电力驱动、可悬停、重量以公斤计。另一方面是固定翼飞行器,其巡航时间长达数天甚至更久,飞行高度的空气稀薄程度远超地面,且造价堪比有人驾驶飞机。因为在风洞测试所关注的几乎所有参数上,它们本质上就是没有驾驶舱的有人驾驶飞机。
远程无人机 ——MALE、HALE和VTOL级别——属于第二个市场,这正是建造大型定制风洞的真正用武之地。
1. MALE、HALE与VTOL的真正含义
这些并非营销噱头——北约(NATO)将其作为正式分类。北约的无人机分类体系将中空长航时(MALE )和高空长航时(HALE )飞行器归入第三类(Class III)——这是最大的类别,有别于第一类(小型)和第二类(战术型)。
实际机型让高度和航时的界限变得更加具体:
| 飞行器 | 级别 | 翼展 | 实用升限 | 航时 |
|---|---|---|---|---|
| MQ-1C Gray Eagle | MALE | 17 m | ~8800 m | ~25 h |
| Bayraktar Akıncı | MALE | — | ~12300 m | 24+ h |
| MQ-9A Reaper | MALE | — | ~15240 m | 27 h |
| Eurodrone | MALE | 30 m | ~12200 m | 最高 40 h |
| MQ-9B SkyGuardian | MALE/接近HALE | 24 m | ~12200 m | 30–40 h |
| RQ-4B Global Hawk | HALE | 40 m | ~18640 m | 32 h |
| PHASA-35 | HALE (平流层) | 35 m | 20000+ m | 24 h |
VTOL (垂直起降)是一个独立的维度,而非高度分类的第三个层级:越来越多的MALE和战术级项目采用垂直起降的固定翼飞行器、倾转旋翼机或尾座式(tailsitter)飞行器,它们以牺牲纯固定翼布局的部分航时和载荷能力为代价,换取对跑道的独立性。MALE平台的VTOL版本依然是MALE平台——它只是在飞行包线中增加了一个过渡阶段。
2. 为什么其空气动力学是一门不同的学科,而非简单的放大版
- 巡航升阻比是一个经济变量。 MALE或HALE的任务价值体现在航时和航程上,而这两个数据几乎直接取决于巡航升阻比(L/D)。大展弦比机翼——Global Hawk的翼展与弦长之比远比多旋翼的机臂更接近滑翔机——正是为了这一数据而存在的,阻力预测中的微小偏差都会直接导致任务航时的缩水。
- 雷诺数高出一个数量级。 远程无人机的飞行速度更快、尺寸更大,其雷诺数范围比四旋翼飞行器更接近通用航空或公务机。这改变了风洞数据质量的侧重点以及模型的构建方式。
- 飞行高度不容忽视。 HALE飞行器的巡航高度空气密度仅为海平面的一小部分,这使得即使真实飞行速度增加,整个有效雷诺数范围也会向下偏移——这是一种具有独特测试逻辑的飞行状态,我们在关于
的文章中对此进行了详细解析。
- 机身通常在设计上具有柔性。 大展弦比长航时机翼以刚度换取气动效率,这种柔性与空气动力学的相互作用是小型无人机刚性模型从未需要考虑的——这也是我们关于
的文章主题。
3. 动力系统:截然不同的任务集
小型旋翼无人机由电动机驱动,旋转着尺寸仅为几英寸的螺旋桨。而MALE和HALE平台通常配备涡桨发动机或重油活塞发动机 ,这就带来了进排气系统的集成、冷却系统的阻力,以及大直径螺旋桨在实际巡航速度和高度下与机身的相互作用——这些任务在电动四旋翼飞行器上根本不存在,也不是单一螺旋桨台架测试所能涵盖的。我们关于
турбовинтовые и поршневые силовые установки的文章对此进行了详细探讨。
4. VTOL过渡阶段:与城市阵风稳定性不同的测试目标
固定翼VTOL平台——MALE级别的倾转旋翼机和尾座式飞行器——需要通过垂直升力与巡航飞行之间的过渡走廊进行测试:在这一阶段,螺旋桨尾流在从悬停到水平飞行的所有角度下扫过机翼,并且在机翼完全产生升力之前,升力可能会出现衰减。这与我们在eVTOL文章中提到的城市侧风和阵风稳定性测试是完全不同的工程问题——它们属于不同的飞行器级别、具有不同的失效特征和不同的测试矩阵——我们在关于
переходные режимы VTOL самолётного типа的文章中对此进行了单独阐述。
5. 这对风洞规格意味着什么
该级别飞行器的测试大纲所依据的数据与小型旋翼飞行器截然不同:
- 试验段尺寸和速度由巡航雷诺数决定,而非小型机身的阻塞效应。 模型相对于试验段通常更大,所需速度是飞行器的实际巡航速度或俯冲速度,而不是接近悬停的速度范围。
- 专为更重、更快的模型设计的天平 ,而不是为FPV级别测试定制的轻型天平。
- 在任务剖面需要时进行高度模拟 ——使雷诺数与实际巡航高度相匹配,而不仅仅是海平面条件。
- 在获取空气动力学数据的同时配备结构测量仪表 ,前提是机翼具有足够的柔性,使得气动弹性耦合变得至关重要。
- 从第一天起就将动力系统整合到测试计划中 ——进气道、排气管以及螺旋桨与机身的相互作用不是MALE/HALE测试活动的附加项,而是其核心。
6. 这对您的项目意味着什么
请告诉我们飞行器的级别、巡航高度和动力系统类型 ——我们将专门为远程固定翼平台设计风洞和测试矩阵,而不是从小型旋翼风洞改造而来。相关资料:针对此类飞行器的
обледенение и всепогодная сертификация。
参考资料与注释
- 北约无人机分类(第一/二/三类,MALE和HALE归入第三类):NATO Joint Air Power Competence Centre, «C-UAS: Introduction»。
- MQ-1C Gray Eagle、Bayraktar Akıncı、MQ-9A Reaper、Eurodrone、MQ-9B SkyGuardian、RQ-4B Global Hawk和PHASA-35的飞行器特性表(翼展、实用升限、航时):«MALE and HALE drone developments: Evolving existing systems and introducing new aircraft», European Security & Defence, 2025年6月。
- 巡航升阻比和大展弦比作为长航时固定翼无人机经济性的决定因素,以及有别于小型旋翼飞行器的雷诺数和高度状态——这些均基于TunnelTech的工程实践,并在我们关于HALE高空空气动力学和长航时机翼气动弹性的文章中通过确凿的数据进行了详细阐述。
申请咨询
与我们的工程师探讨您的远程无人机测试项目