장거리 무인항공기(UAV) 공기역학 시험: 고정익 MALE, HALE 및 VTOL
장거리 고정익 UAV(MALE, HALE, VTOL)가 소형 회전익 항공기와 달리 풍동 시험에서 다른 접근 방식이 필요한 이유와 각 클래스의 특징을 알아봅니다.
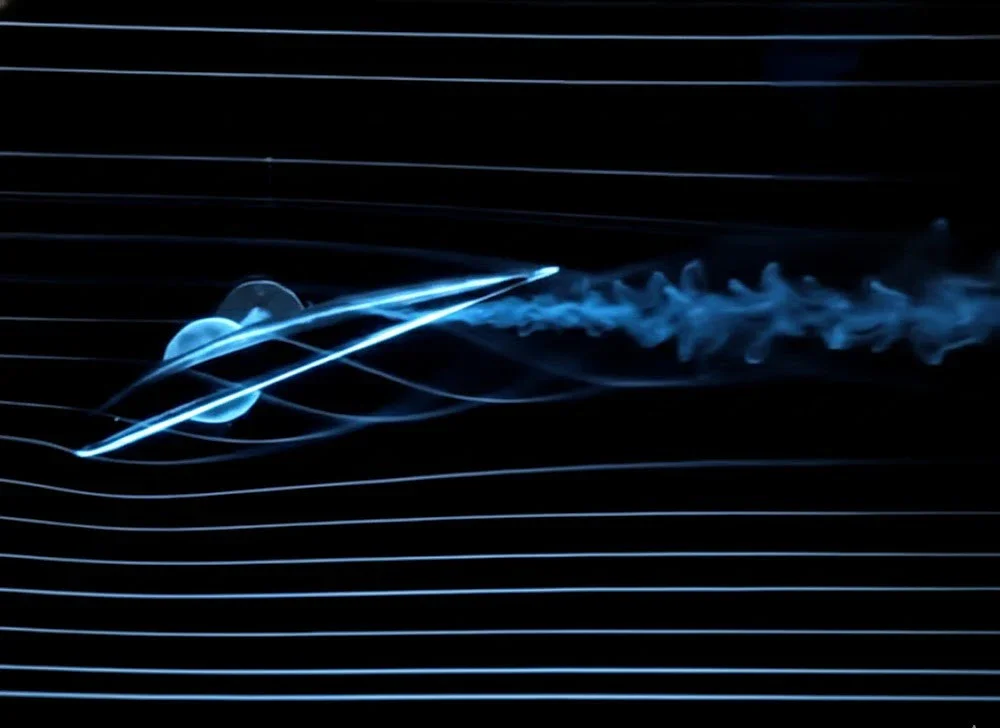
'UAV(무인항공기)'는 서로 거의 닮지 않은 두 개의 시장을 포괄합니다. 한쪽에는 킬로그램 단위로 측정되며 호버링이 가능한 전기 구동식 멀티콥터와 소형 FPV 플랫폼이 있습니다. 다른 한쪽에는 지상보다 공기가 훨씬 희박한 고도에서 하루 이상 순항 비행을 하며, 유인 항공기와 맞먹는 비용이 드는 고정익 항공기가 있습니다. 풍동 시험에서 중요한 거의 모든 매개변수를 고려할 때, 이들은 사실상 조종석만 없는 유인 항공기이기 때문입니다.
장거리 UAV — MALE, HALE 및 VTOL 클래스 — 가 바로 이 두 번째 시장에 해당하며, 대형 맞춤형 풍동이 제작되는 실질적인 목적에 부합합니다.
1. MALE, HALE 및 VTOL의 실질적 의미
이들은 단순한 마케팅 용어가 아닙니다. NATO는 이를 공식적인 분류 기준으로 사용합니다. NATO의 UAV 분류 체계는 중고도 장기 체공(MALE ) 및 고고도 장기 체공(HALE ) 항공기를 소형인 클래스 I 및 전술용인 클래스 II와 구분하여 가장 큰 범주인 클래스 III로 통합합니다.
실제 항공기들을 살펴보면 고도와 체공 시간에 대한 경계가 명확해집니다:
| 항공기 | 클래스 | 익폭 | 실용 상승 한도 | 체공 시간 |
|---|---|---|---|---|
| MQ-1C Gray Eagle | MALE | 17 m | ~8,800 m | ~25시간 |
| Bayraktar Akıncı | MALE | — | ~12,300 m | 24+시간 |
| MQ-9A Reaper | MALE | — | ~15,240 m | 27시간 |
| Eurodrone | MALE | 30 m | ~12,200 m | 최대 40시간 |
| MQ-9B SkyGuardian | MALE/HALE 경계 | 24 m | ~12,200 m | 30–40시간 |
| RQ-4B Global Hawk | HALE | 40 m | ~18,640 m | 32시간 |
| PHASA-35 | HALE (성층권) | 35 m | 20,000+ m | 24시간 |
VTOL 은 고도에 따른 세 번째 단계가 아니라 별도의 축입니다. MALE 및 전술 클래스 프로그램에서 수직으로 이착륙하는 고정익 항공기, 틸트로터 또는 테일시터(tailsitter)의 수가 증가하고 있습니다. 이들은 순수 고정익 설계가 갖는 체공 시간과 탑재량의 일부를 포기하는 대신 활주로에 얽매이지 않는 독립성을 확보합니다. MALE 플랫폼의 VTOL 버전은 여전히 MALE 플랫폼이며, 단지 비행 포위선(flight envelope)에 천이(transition) 단계가 추가될 뿐입니다.
2. 공기역학이 단순한 스케일업(Scale-up)이 아닌 전혀 다른 분야인 이유
- 순항 양항비(L/D)는 경제적 변수입니다. MALE 또는 HALE의 임무 가치는 체공 시간과 항속 거리로 평가되며, 이 두 수치는 순항 양항비(L/D)에서 거의 직접적으로 도출됩니다. 고세장비 날개(Global Hawk의 익폭 대 시위 비는 멀티콥터의 암(arm)보다는 글라이더에 훨씬 가깝습니다)는 바로 이 수치를 위해 존재하며, 항력 예측에서의 작은 오차는 곧바로 임무 체공 시간의 손실로 직결됩니다.
- 레이놀즈 수가 한 자릿수 더 높습니다. 장거리 UAV는 소형 회전익 항공기보다 더 빠르고 더 큰 규모로 비행하므로, 쿼드콥터보다는 일반 항공이나 비즈니스 제트기에 더 가까운 레이놀즈 수 영역에 놓이게 됩니다. 이는 풍동 데이터에서 어떤 품질이 중요한지, 그리고 모델을 어떻게 제작해야 하는지를 변화시킵니다.
- 고도는 단순한 참고 사항이 아닙니다. HALE 항공기는 공기 밀도가 해수면의 일부에 불과한 고도에서 순항합니다. 이는 진대기속도(TAS)가 증가하더라도 유효 레이놀즈 수 범위를 전체적으로 낮추게 되며, 고유한 시험 논리가 필요한 영역이 됩니다. 이에 대한 자세한 내용은
에 관한 당사 기사에서 다루고 있습니다.
- 기체는 설계상 유연한 경우가 많습니다. 장기 체공을 위한 고세장비 날개는 공기역학적 효율성을 위해 강성을 양보합니다. 이러한 유연성은 소형 드론의 강체 모델에서는 전혀 고려할 필요가 없는 방식으로 공기역학과 상호작용합니다. 이는
에 관한 당사 기사의 주제이기도 합니다.
3. 추진 시스템: 완전히 다른 과제
소형 회전익 UAV는 인치 단위 크기의 프로펠러를 회전시키는 전기 모터로 구동됩니다. 반면 MALE 및 HALE 플랫폼은 일반적으로 터보프롭 또는 중질유 피스톤 엔진을 장착합니다. 이는 흡기구 및 배기구의 통합, 냉각 시스템의 항력, 그리고 실제 순항 속도 및 고도에서 대구경 프로펠러와 기체 간의 상호작용과 같은 과제를 수반합니다. 이러한 과제는 전기 쿼드콥터에는 아예 존재하지 않으며, 단일 프로펠러의 벤치 테스트만으로는 해결할 수 없습니다. 당사의
турбовинтовые и поршневые силовые установки관련 기사에서 이를 자세히 분석합니다.
4. VTOL 천이(Transition): 도심 돌풍에 대한 안정성과는 다른 시험 목적
MALE 클래스의 틸트로터 및 테일시터와 같은 고정익 VTOL 플랫폼은 수직 양력과 순항 비행 사이의 천이 구간(transition corridor)에 대한 시험이 필요합니다. 이 구간은 호버링에서 수평 비행에 이르기까지 프로펠러 후류가 모든 각도에서 날개를 가로지르는 지점이며, 날개가 비행을 온전히 담당하기 전에 양력이 급감할 수 있는 구간입니다. 이는 당사의 eVTOL 기사에서 다룬 도심 측풍 및 돌풍에 대한 안정성 시험과는 별개의 엔지니어링 문제입니다. 완전히 다른 클래스의 항공기, 다른 고장 특성, 다른 시험 매트릭스를 요구하며, 이는
переходные режимы VTOL самолётного типа에 관한 당사 기사에서 별도로 다루고 있습니다.
5. 이것이 시험 장비(Test Rig) 사양에 의미하는 바
이 클래스의 시험 프로그램은 소형 회전익 항공기 프로그램과는 전혀 다른 수치를 바탕으로 진행됩니다:
- 시험 구간의 크기와 속도는 소형 기체의 폐색 효과(blockage)가 아닌 순항 레이놀즈 수에 의해 결정됩니다. 모델은 일반적으로 시험 구간에 비해 더 크며, 요구되는 속도는 호버링에 가까운 속도 대역이 아니라 항공기의 실제 순항 속도 또는 급강하 속도입니다.
- FPV 클래스 시험용으로 지정된 경량 밸런스가 아닌, 더 무겁고 빠른 모델에 맞게 설계된 밸런스(저울) 가 필요합니다.
- 임무 프로파일이 요구하는 고도 모사 — 단순히 해수면 조건만이 아니라 실제 순항 고도에 맞춰 레이놀즈 수를 일치시켜야 합니다.
- 공력 탄성(aeroelastic) 결합이 중요할 정도로 날개가 유연한 경우, 공기역학 데이터와 함께 구조용 계측 장비 가 필요합니다.
- 첫날부터 시험 계획에 추진 시스템 통합 — 흡기구, 배기구 및 프로펠러와 기체 간의 상호작용은 MALE/HALE 캠페인의 부가적인 요소가 아니라 핵심입니다.
6. 이것이 귀하의 프로그램에 의미하는 바
항공기 클래스, 순항 고도 및 추진 시스템 유형을 알려주십시오. 소형 회전익 시험 장비를 개조한 것이 아닌, 장거리 고정익 플랫폼에 맞춘 시험 장비와 시험 매트릭스를 설계해 드립니다. 관련 자료: 이 클래스의 항공기를 위한
обледенение и всепогодная сертификация.
출처 및 참고 문헌
- NATO UAV 분류 (클래스 I/II/III, MALE 및 HALE은 클래스 III로 통합): NATO Joint Air Power Competence Centre, «C-UAS: Introduction».
- MQ-1C Gray Eagle, Bayraktar Akıncı, MQ-9A Reaper, Eurodrone, MQ-9B SkyGuardian, RQ-4B Global Hawk 및 PHASA-35의 항공기 제원표(익폭, 실용 상승 한도, 체공 시간): «MALE and HALE drone developments: Evolving existing systems and introducing new aircraft», European Security & Defence, 2025년 6월.
- 장기 체공 고정익 UAV의 경제성을 결정짓는 순항 양항비와 고세장비, 그리고 소형 회전익 항공기와는 다른 레이놀즈 수 및 고도 영역 — HALE 고고도 공기역학 및 장기 체공 날개의 공력 탄성에 관한 당사 기사에서 검증된 수치와 함께 전개된 TunnelTech의 엔지니어링 프랙티스.
상담 요청하기
당사 엔지니어와 장거리 UAV 시험 프로그램에 대해 논의해 보십시오